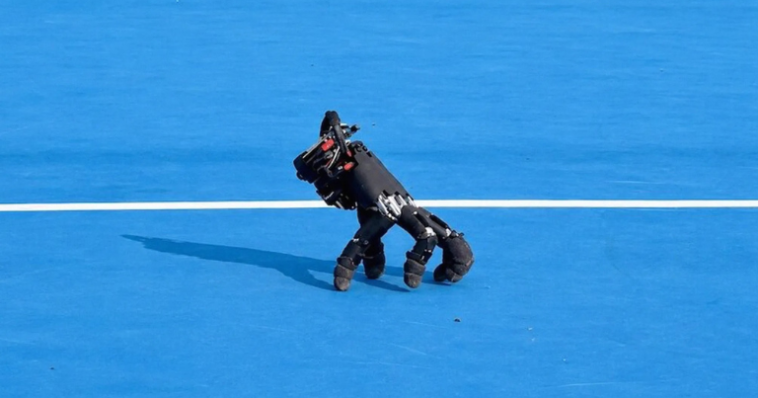
თუ „ადამსების ოჯახის“ Thing ყოველთვის მხოლოდ ფანტასტიკის ნაწილად გეჩვენებოდათ, ETH Zurich-ის Soft Robotics Lab-ის ახალი ექსპერიმენტი ამ წარმოდგენას ცოტათი ცვლის. მკვლევრებმა ადამიანის ხელის მსგავსი რობოტი შექმნეს, რომელსაც დამოუკიდებლად შეუძლია გადაადგილება, საკუთარი წონის დაჭერა და სხვადასხვა საგანთან ურთიერთობა.

რობოტი თითების წვერებზე დადის და ერთდროულად იმავე თითებს იყენებს გარემოსთან მოქმედებისთვის. ვიდეოებში ჩანს, როგორ მოძრაობს სხვადასხვა ზედაპირზე და შემდეგ კომპიუტერის კლავიატურასთან ჩერდება, სადაც ღილაკებზე დაჭერასაც ახერხებს ისე, რომ წონასწორობას არ კარგავს.
ერთი შეხედვით ეს უფრო უცნაურ ტექნოლოგიურ ექსპერიმენტს ჰგავს, მაგრამ მკვლევრები მის საკმაოდ პრაქტიკულ გამოყენებასაც ხედავენ. დამოუკიდებლად მოძრავ ხელს შეუძლია ისეთ ვიწრო ან რთულად მისადგომ სივრცეში შევიდეს, სადაც სრული ზომის რობოტი ან მისი მკლავი ვერ მოთავსდება. მაგალითად, უფრო დიდ რობოტს შეუძლია ხელი შეზღუდულ სივრცესთან ახლოს დატოვოს, შემდეგ კი ის დამოუკიდებლად მივიდეს კონკრეტულ ღილაკთან, ხელსაწყოსთან ან სხვა ობიექტთან, შეასრულოს დავალება და უკან დაბრუნდეს.
ამ იდეის განხორციელება მარტივი არ ყოფილა. მთავარი სირთულე ისაა, რომ ხელმა ერთი და იგივე თითები უნდა გამოიყენოს როგორც სიარულისთვის, ისე მანიპულაციისთვის. ამას ემატება ადამიანის ხელის ანატომიის იმიტაციაც: თითები თანაბარი სიგრძის არ არის და თითოეულის მოძრაობაც განსხვავებულად მოქმედებს წონასწორობაზე.
მკვლევრებმა არსებული კომერციული რობოტული ხელი გამოიყენეს და შეგნებულად არ შეცვალეს არც თითების ფორმა და არც მასში ჩამონტაჟებული პოზიციის მართვის სისტემა. ამის ნაცვლად, მთავარი აქცენტი სწავლაზე გააკეთეს. იმისთვის, რომ ხელი დამოუკიდებელი გამხდარიყო, მას ბატარეა, მცირე კომპიუტერი და სხვადასხვა სენსორი დაუმატეს. შემდეგ კი სიმულაციურ გარემოში reinforcement learning-ის მეთოდით გაწვრთნეს. ამ პროცესში სისტემა ჯილდოს იღებდა მაშინ, როცა კონკრეტულ ამოცანას სწორად ასრულებდა და ამავე დროს თითების ბუნებრივ პოზიციას მაქსიმალურად ინარჩუნებდა.
უამრავი მცდელობის შემდეგ ხელმა დამოუკიდებლად სიარული ისწავლა და ეს უნარი უკვე რეალურ გარემოშიც გამოცადა. მან ათზე მეტი სხვადასხვა ზედაპირი გაიარა, მათ შორის ფილა, ბალახი და ქვა. ყველა ზედაპირი ბრტყელი იყო, თუმცა განსხვავებული ხახუნის პირობები ჰქონდა, რასთან ადაპტაციაც სისტემამ შეძლო.
ერთ-ერთი ყველაზე შთამბეჭდავი დემონსტრაცია კომპიუტერული თამაში იყო. რობოტული ხელი კლავიატურასთან დადგა, საკუთარი წონასწორობა შეინარჩუნა და ცალკეულ ისრის ღილაკებს ზუსტად დააჭირა. ამ გზით მან კლასიკური თავსატეხის, Sokoban-ის, ერთი რაუნდიც წარმატებით დაასრულა.
ამ ექსპერიმენტის მიზანი, რა თქმა უნდა, დამოუკიდებლად მოსიარულე ხელების შექმნა არ არის. მკვლევრები უფრო დიდ შესაძლებლობას ხედავენ: მომავალში მსგავსი მობილური ხელები სრული ზომის ან ჰუმანოიდურ რობოტებს დამატებით მოქნილობას მისცემს.
დღევანდელი რობოტების უმეტესობაში ხელი მკლავის გაგრძელებაა და მის გარეშე ფუნქციონირება არ შეუძლია. თუ ხელის ნაწილი დამოუკიდებლად გადაადგილდება, რობოტს შეუძლია ადამიანებისთვის შექმნილ სივრცეებში ბევრად თავისუფლად იმუშაოს, განსაკუთრებით იქ, სადაც სივრცე შეზღუდულია ან მართვის ელემენტები რთულად მისადგომ ადგილასაა.